Робот-паук: студент БГТУ создал шагающую платформу для бездорожья
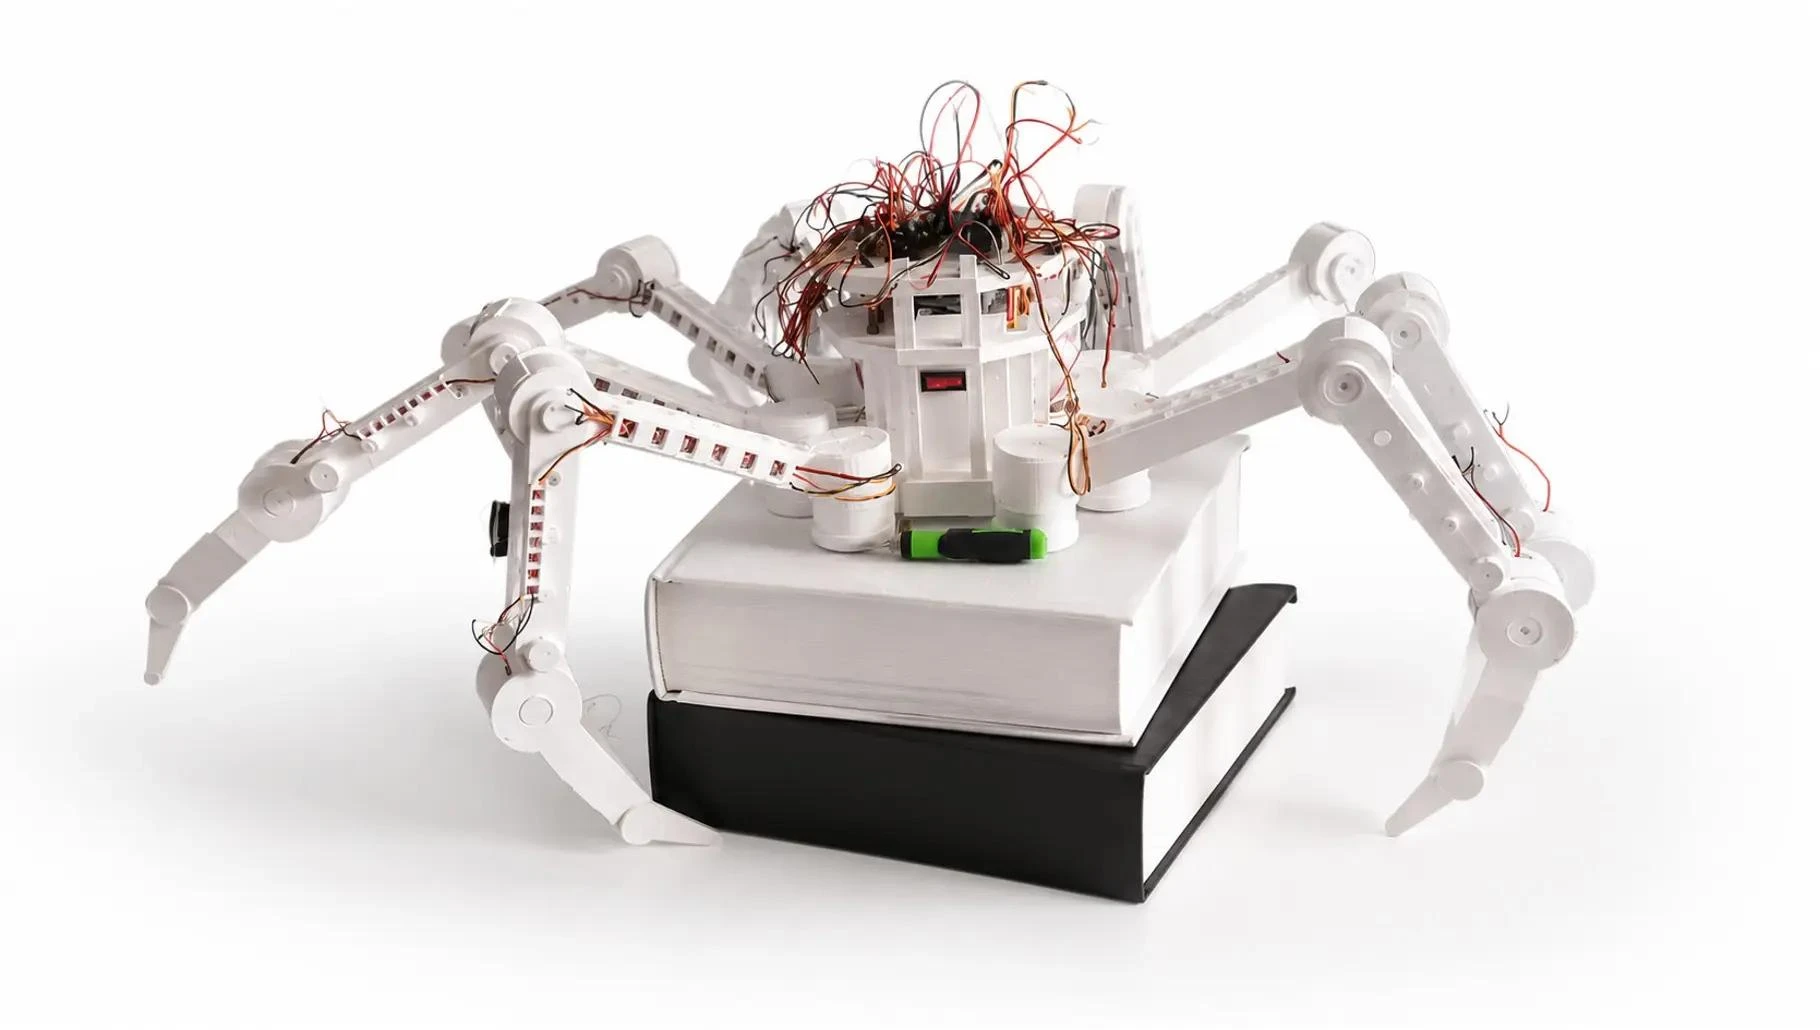
Максим Павлов разработал восьминогого робота-октобота с 24 подвижными суставами (по три в каждой ноге). Детали корпуса напечатали на 3D-принтере. Конструкция имитирует походку паука.
Робот сможет передвигаться там, где бессильны колёса: по опасным поверхностям, в труднодоступных местах и для исследования сложного рельефа. «Паучья» компоновка оказалась на 11% энергоэффективнее классической.
Сейчас прототип готовят к реальным испытаниям. В будущем такие платформы могут пригодиться для поисковых работ и мобильных технических комплексов.
Подписаться на нас|Прислать новость