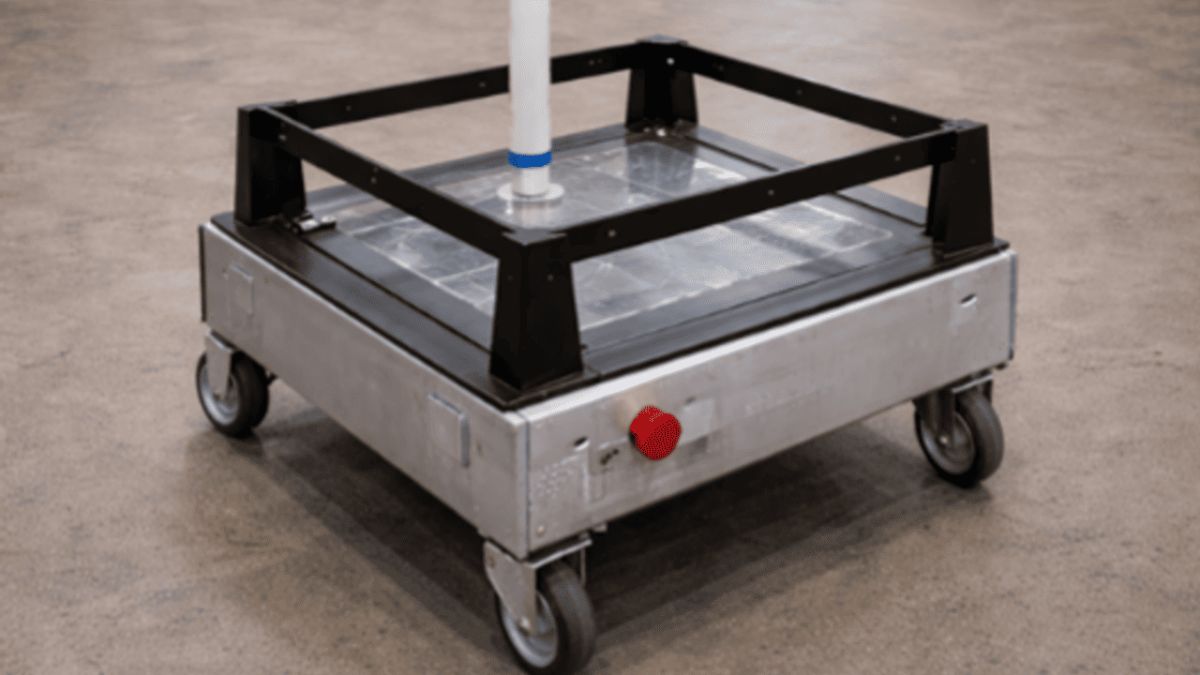
Учёные Белгородского государственного технологического университета разработали автономную мобильную платформу для автоматизации внутрицеховой логистики. Робот самостоятельно перевозит заготовки, инструменты и готовые изделия между производственными участками.
Зачем заводу робот-курьер
На многих предприятиях до сих пор детали между станками перевозят люди или обычные тележки. Из-за этого оборудование иногда простаивает в ожидании материала, а готовая продукция скапливается между операциями.
Автономная платформа решает эту проблему. Она получает задание из производственной системы и сама доставляет груз точно в срок: заготовки – к станкам, готовые детали – на склад, инструмент – к рабочим местам. В результате специалисты освобождаются от монотонной работы и могут сосредоточиться на наладке оборудования и контроле качества.
Как робот ориентируется в цеху
В основе разработки – колёсная платформа с электрическими приводами и регулируемой по высоте грузовой полкой. Независимое управление колесами позволяет ей маневрировать в узких проходах и разворачиваться на месте.
За автономное движение отвечают лидары, камеры и бортовой компьютер. Лидар измеряет расстояния до окружающих объектов, камеры формируют визуальную картину, а система управления на их основе определяет положение платформы и рассчитывает траекторию.
Для навигации используется технология одновременной локализации и картографирования (SLAM). Робот строит цифровую карту помещения и определяет свое положение относительно окружающих объектов. Точка назначения задается производственным заданием – это может быть рабочая станция или складская зона.
Для идентификации оборудования предусмотрены QR-коды. Их считывание позволяет сопоставить фактическую точку прибытия с заданным пунктом назначения и подтвердить правильность доставки. Если во время движения проход оказывается занят, система перепланирует маршрут. При отсутствии допустимого объезда платформа останавливается.
Безопасность при работе рядом с людьми
Для автономного транспорта разработана многоуровневая система безопасности. Лидар и камеры обнаруживают объекты в зоне движения, после чего система управления оценивает возможность продолжения движения, при необходимости снижает скорость, корректирует маршрут или останавливает платформу.
Распознавание человека с помощью камеры дополняет контроль препятствий. Аппаратная часть предусматривает аварийную остановку, а световое и звуковое оповещение информирует окружающих о состоянии транспортного средства.
Взгляд изнутри
Как отметила проректор по научной и инновационной деятельности БГТУ имени В.Г. Шухова Татьяна Давыденко, развитие автономных транспортных технологий создает возможности для повышения эффективности производственной логистики и дальнейшей цифровизации предприятий.
«Разработка специалистов БГТУ имени В.Г. Шухова показывает, как современные робототехнические и цифровые технологии могут решать практические задачи промышленного производства. Автономная транспортная платформа позволяет автоматизировать повторяющиеся операции по перемещению заготовок, деталей и технологической оснастки и связать внутрицеховую логистику с последовательностью производственных процессов. Для университета также значимо, что подобные проекты позволяют студентам и молодым специалистам участвовать в создании и апробации технологий, ориентированных на реальные производственные задачи», – отметила Татьяна Давыденко.
Что дальше
На сегодняшний день результаты проекта соответствуют четвертому уровню готовности технологии. Разработан экспериментальный образец, проведена проверка его навигации, управляющих программ и транспортных функций.
Следующим этапом станут испытания в условиях, приближенных к реальному производству. Специалистам предстоит оценить точность движения, устойчивость работы, безопасность и энергоэффективность платформы.
Разработка ориентирована прежде всего на механические и металлообрабатывающие цеха. При соответствующей адаптации она может применяться также на сборочных участках и в производственно-складских зонах. Модульная конструкция позволяет адаптировать грузовую часть платформы под различные виды деталей и транспортной тары.
В перспективе разработчики планируют интегрировать систему с цифровыми средствами управления предприятием, чтобы задания на перевозку формировались в соответствии с потребностями производственных участков, а информация об их выполнении автоматически передавалась обратно. Одним из дальнейших направлений станет согласованная работа нескольких автономных платформ в единой системе.
Проект реализован в рамках программы «Приоритет-2030».
Новости СМИ2