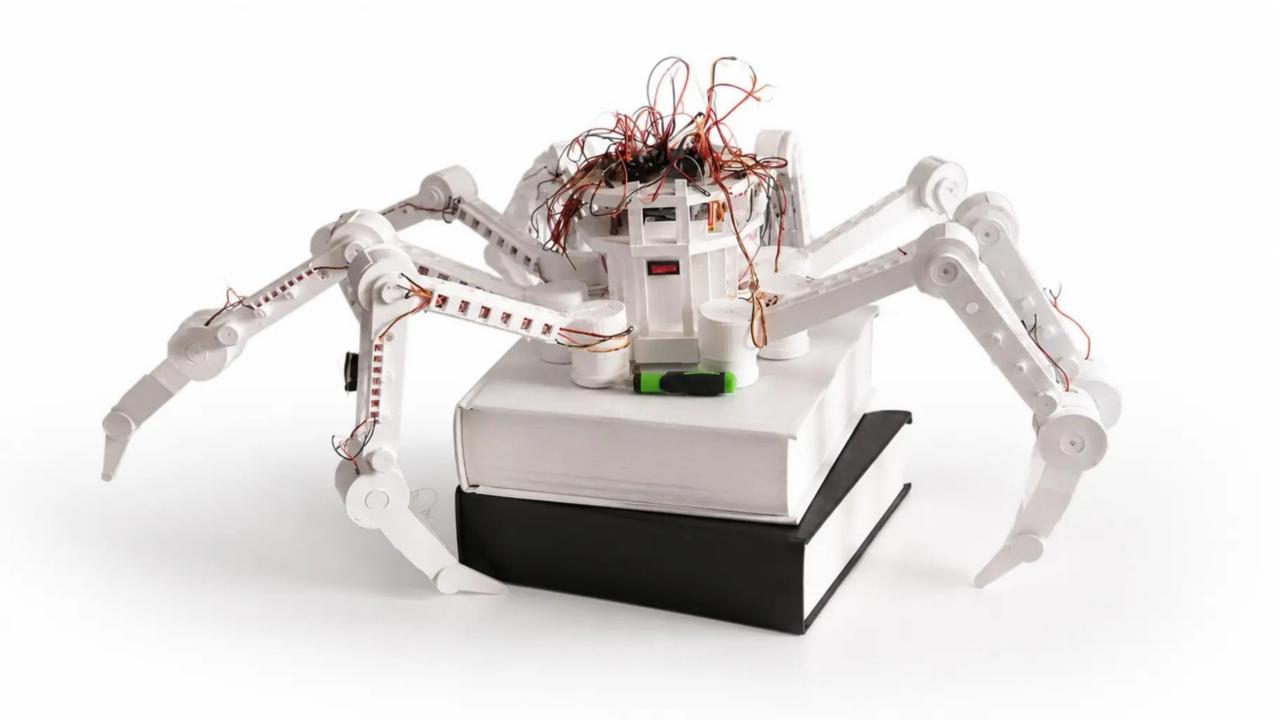
В Белгородском государственном технологическом университете имени В.Г. Шухова разработали прототип необычной роботизированной платформы. Восьминогий октобот, созданный студентом Максимом Павловым под руководством доцента Юрия Скурятина, передвигается по принципу паука.
В перспективе такие механизмы помогут решать задачи там, где бессильна колесная техника.
Зачем нужны шагающие механизмы
Современная робототехника активно развивает направление шагающих платформ. В отличие от привычных колесных машин, многоподвижные системы способны преодолевать препятствия и передвигаться по сложным рельефам. Однако для этого инженерам приходится решать массу задач: от распределения нагрузки между конечностями до координации движений и экономии энергии.
Именно биомиметика (заимствование принципов у живой природы) помогла найти эффективное решение. В основу конструкции легла упрощенная модель ноги паука: семизвенную биологическую систему инженеры сократили до трех подвижных звеньев и одной пассивной стопы.
Конструкция и «начинка»
Корпус робота имеет форму десятиугольника, а все 47 деталей (включая конечности и крепления) напечатаны на 3D-принтере из ударопрочного пластика PETG. Общее время печати составило около 111 часов.
Платформа имеет 24 степени свободы — по три сустава на каждую из восьми ног. За движение отвечает система управления на базе микроконтроллера ESP32 Piranha v2 и двух контроллеров PCA9685, которые управляют 24 сервоприводами. Программное обеспечение написано на C++.
Специально для октобота разработали два алгоритма походки:
Волновой – когда конечности отрываются от земли по очереди (цикл занимает 1,2 секунды).
Диагональный — с переносом сразу четырех ног (цикл — 0,6 секунды).
Экономия энергии и перспективы
Инженеры сравнили два варианта расположения лап: классическое (равномерное по окружности) и биомиметическое (как у паука). Расчеты показали, что «паучья» схема дает прирост энергоэффективности примерно на 11% и снижает потребляемую мощность на 6% (хотя немного уступает в устойчивости).
Сейчас прототип готовят к испытаниям на наклонных поверхностях. В будущем подобные платформы могут пригодиться для исследования труднодоступных участков, поисковых работ и создания мобильных технических комплексов. Кроме того, разработка станет отличной базой для обучения студентов.
Новости СМИ2«Современная робототехника развивается на пересечении нескольких научных направлений, включая механику, электронику, программирование и биомиметику. Проект Максима Павлова демонстрирует возможности применения принципов, заимствованных из живой природы, при создании технических решений. Особенно важно, что в ходе работы студент не ограничился теоретическими расчётами, а разработал программное обеспечение, изготовил элементы конструкции и подготовил основу для дальнейших экспериментальных исследований. Такие проекты позволяют формировать практические инженерные компетенции и создавать научно-технический задел для развития отечественных робототехнических систем», — отметила Татьяна Давыденко, проректор по научной и инновационной деятельности вуза.